C)自适应优化能力:实时参数优化功能自动适配负载惯量,兼顾高动态与平稳运行;自动识别并抑制机械谐振频率,避免设备振动导致的精度损失
D)过载能力:电机支持3倍过载(持续数秒),应对突加负载或启停冲击,保障连续生产稳定性。
E)环境适应性:电机防护等级IP65(防尘防水),轴端标配油封,驱动器PCB涂层抗腐蚀,适应油污、粉尘等恶劣环境;-30°C至+60°C宽温范围,确保极端工况稳定运行;支持200V–240V(-15%/+10%)和380V–480V(-15%/+10%)电压波动。
F)集成安全功能:紧急情况下立即切断电机扭矩,符合SIL2安全等级,保护人员与设备
G)易用性与集成便捷:Sinamics V-Assistant工具,免费调试软件,通过USB连接实现参数设置、试运行、故障诊断及实时监控;SD卡参数复制,批量设备调试时快速克隆参数,缩短工程时间;模块化接口,支持旋转式电缆接头,安装角度灵活;双通道脉冲接口简化与PLC/运动控制器连接
H)多协议兼容:集成PROFINET、PTI、Modbus RTU、USS等通信协议,无缝对接西门子PLC(如S7-1200/1500)及第三方系统。
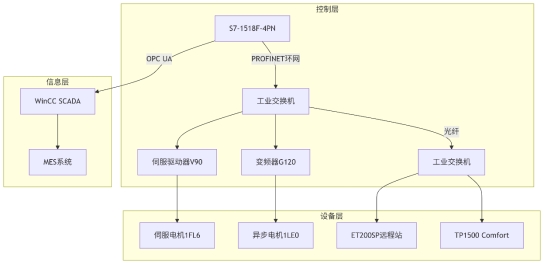
控制系统
a)本设备以PLC作为设备的控制核心,控制气缸伺服动作、相机拍照触发、OK/NG分拣等。
b)PLC通过标准以太网连接到MES系统,和MES交换数据。
c)PLC与工控机通讯,获取工控机的拍照结果数据。
E)控制拓扑举例:
第四章 芯块综合检测单元
研制一套全新的芯块综合检测单元,该装置实现芯块稳定传输、清洗、去水、直径检测、外观检测及直径与外观不合格芯块的剔除等功能。
4.1芯块综合检测单元组成结构
1)功能模块介绍
设备功能模块主要由:设备机架、进料物流线、清洗工位、烘干工位、直径检测工位、NG工位1、外观检测工位、NG工位2组成,具体分布见设备整体示意图。
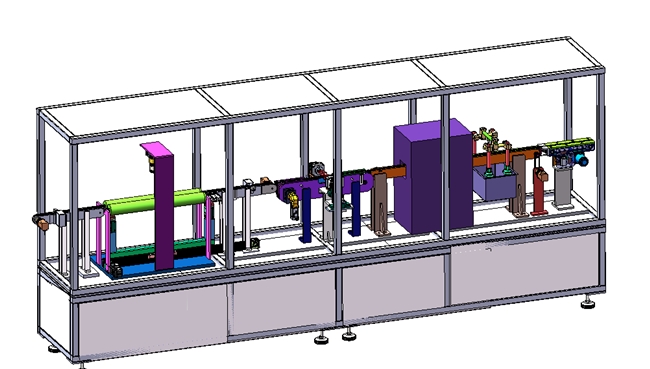
设备整体示意图
2)动作流程介绍
芯块从物流线中流入到清洗工位;
清洗工位运行,将循环液喷淋至芯块上,芯块自动流入烘干工位;
烘干设备吹风,使用热风将芯块吹干,芯块自动流入直径检测工位;
直径检测工位对芯块进行拍照,检测芯块直径是否符合需求,芯块自动流向拨叉旋转工位;
NG芯块经过NG工位1时,NG工位1吹气将直径不良芯块吹入NG接料盒中;
良品芯块到达拨叉旋转工位,前端阻挡气缸将芯块阻挡;
等芯块累计到一定数量,拨叉组件底部气缸升起;
拨叉组件将一组芯块推入表面缺陷检测工位,拨叉组件底部气缸收回;
旋转工位带动芯块进行转动,相机对芯块进行360°拍照,对表面缺陷进行检测;
拨叉组件将芯块推入芯块下料物流线;
表面缺陷NG芯块经过NG工位2时,NG工位2吹气将芯块吹入NG接料盒中;
良品芯块从物流线下料口流出;
3)模块介绍
A.芯块传输装置:
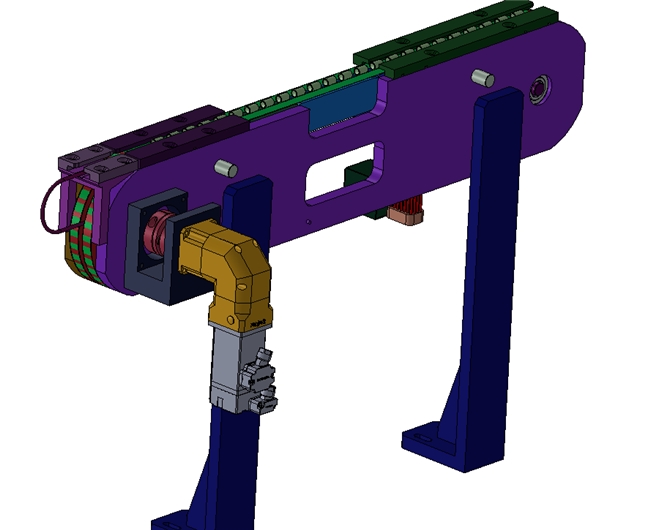
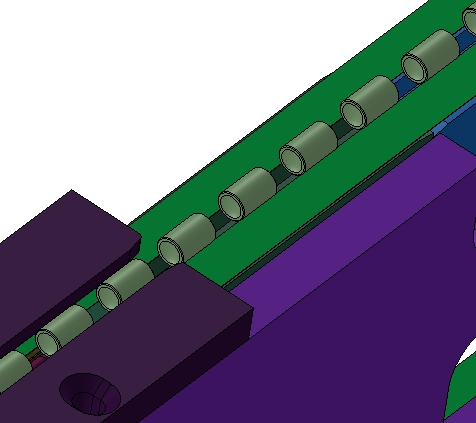
芯块传送整体示意图
芯块物流线主体由同步带轮和圆皮带组成。芯块位于圆皮带中,沿着圆皮带传输;挡板限制芯块运输过程中不会跳动出线体;圆皮带使用不含卤族元素的非金属材质;毛刷对圆皮带进行清洗,保证芯块残留物不会持续积累。
技术性能:
1)传输装置接口定位准确,确保芯块传输过程无卡顿;
2)传输装置兼容协议要求的所有芯块;
3)通过原皮带传输,伺服系统驱动可根据使用需要分段进行控制,单个皮带机长度不超过1m;
4)与芯块接触部件不含有卤族元素;
5)整体传输结构分模块设计,易于快速维护检修;
B.在线清洗装置:
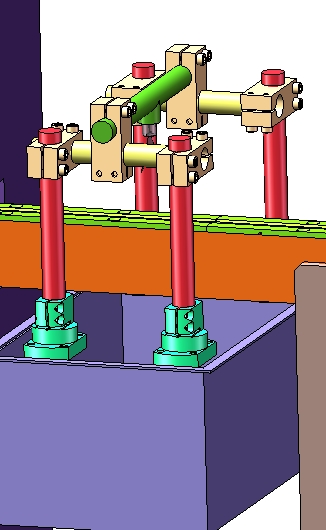
清洗工位整体示意图
清洗工位主要由清洗组件支架,清洗喷嘴,循环水槽,水管,水泵等组成。芯块从物流线流转,经过清洗工位;清洗组件支架固定于清洗物流线上,喷嘴安装在清洗组件支架上,芯块经过清洗区域时,下方的水泵将循环水抽入喷淋喷嘴,整体水压可调,对芯块进行清洗。
技术性能:
1)清洗介质为去离子水,进水管道安装过滤器;
2)清洗方式使用喷洗方式,喷洗强度可调;
3)清洗液可循环使用,将在线清洗后的水收集至清洗液储槽循环使用。
C.去水分装置:
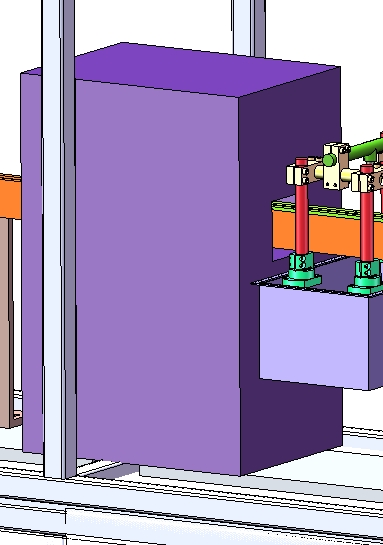
烘干工位整体示意图
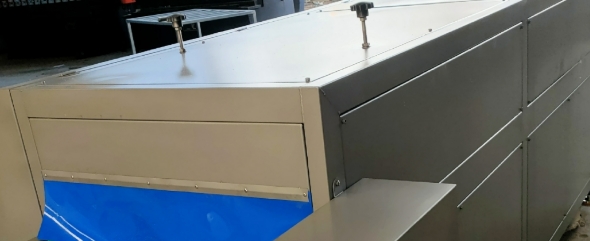
烘干炉实拍示意
烘干工位主要有烘干设备组成。烘干设备主要有热风机,风刀,顶部排气系统和底部排水系统组成,最大噪音不超过70dB;烘干温度可调,加热器带有超温报警和超温断电功能。
技术性能:
1)去水分过程中不影响芯块移动;
2)去水分装置使用加热器,加热器加热温度可调节
3)去水分装置区域应设有专用的排风系统;
D.直径在线检测装置:
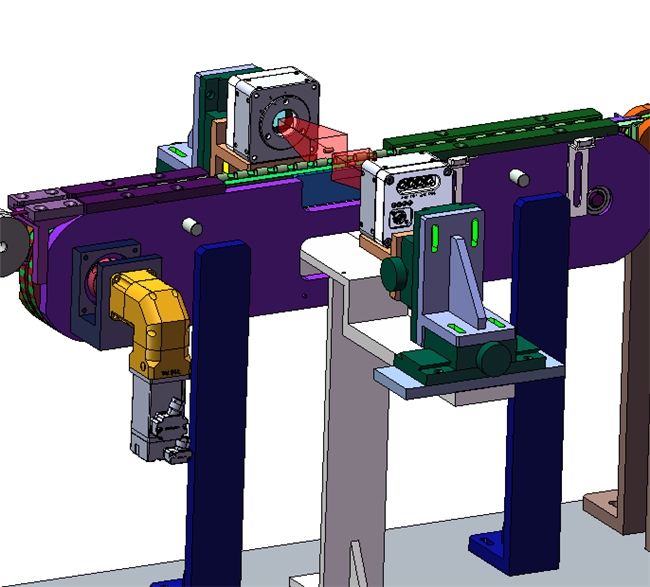
直径检测工位示意图
直径检测工位主要由NG工位1,NG信号传感器,相机镜头,来料传感器等组成。直径检测工位物流线和芯块物流线类似;来料传感器检测到芯块来料之后,相机拍照对芯块进行直径检测;通过数据判别来识别芯块NG与否;直径NG芯块经过NG工位1,NG工位吹气将芯块吹入NG盒中;
技术性能:
1)对芯块直径进行100%检测,检测精度为±0.001mm;
2)对协议要求的所有种类芯块具有传输和自动剔除功能;
3)芯块直径检测准确率100%,漏检率为0,废品剔除准确率100%;
4)设备与磨削传输线衔接顺畅,全部过程不会对合格芯块造成损伤;
5)具备手动和自动测试功能,具备不经检测的直通功能。
E.芯块外观检测装置:

芯块外观检测工位示意图
芯块外观检测工位由拨叉组件,滚轮组件,相机组件,NG工位组成。拨叉组件将前道芯块拨至滚轮组件;滚轮组件旋转带动芯块旋转,同时相机组件进行拍照,识别芯块表面缺陷;检测完毕之后,拨叉组件将芯块推至物流线出口。NG工位将表面缺陷产品剔除。
技术性能:
1)具备手动和自动测试功能,具备不经检测的直通功能;
2)具备批次芯块检测数量、缺陷芯块数量、成品率、每种缺陷类型的统计的功能;
3)芯块柱面360°缺陷检测,传输机构连续稳定,传输过程中不对芯块造成二次损伤。
4.2芯块综合检测单元功能
实现功能说明:
1)磨削线芯块外观检测装置及传输线完成芯块的外观检测及传输;
2)实现直径在线检测与外观在线检测集成、一体化的解决方案;
3)电机、齿轮、链条等旋转部件设置安全防护罩,厚度大于2mm,并贴有明显旋转标识。电机外壳标识转向;
4)设备可设置显示批次芯块合格率;
5)设备对芯块直径、外观进行检测并实现不合格芯块的剔除,同一芯块外观检测准确率达到100%,剔除率100%;
6)装置具备芯块传输平稳,无异常卡料;
4.3芯块综合检测单元技术性能
装置主要技术参数:
1)机械标准件品牌选型
a.模组:品牌TOYO,重复定位精度±0.05mm;
b.伺服电机:品牌汇川;
c.气缸:品牌亚德客;
d.气动控制:品牌亚德客;
e.同步轮及皮带:品牌怡合达/米思米;
f.步进电机:品牌雷赛;
g.负压控制系统:品牌亚德客。
2)视觉检测相机及光源通过机械机构实现X、Y、Z、R方向手动可调;
3)装置外形尺寸:因现场产线改造,所以均为散件物料,在产线上拼装;
4)输入电压:220/380V AC,50/60Hz;
5)输入气源:0.6-0.8Mpa;
6)设备尺寸:3470mmX600mmX1560mm(长x宽x高,不含显示屏支架);
7)运行温度:+5℃~ +50℃;
8)设备重量:≤5000Kg;
9)相对湿度:≤95%;
10)抗电磁干扰模式:屏蔽、滤波、接地;
4.4光学成像方案
4.4.1直径检测工位
选用高精度工业相机,其单个像素尺寸满足测量精度要求,搭配长焦镜头,确保能够清晰拍摄到芯块轮廓等细节。镜头具备良好的稳定性和抗干扰能力,保证在检测过程中成像质量稳定。
光学成像硬件选型参考
①工业相机:芯块直径检测工位选用高分辨率的面阵相机,对芯块尺寸细节清晰成像,拟采用海康威视MV-CH250-90GM的2500w分辨率工业相机,具体参数型号如下表:
相机参数
|
型号 |
MV-CH250-90GM |
|
名称 |
2500万像素网口面阵相机 |
|
传感器类型 |
CMOS,全局快门 |
|
传感器型号 |
Gpixel GMAX0505 |
|
像元尺寸 |
2.5 μm × 2.5 μm |
|
靶面尺寸 |
1.1” |
|
分辨率 |
5120×5120 |
|
增益 |
0 dB ~ 24 dB |
|
最大帧率 |
4.5 fps @5120 × 5120 Mono 8 |
|
动态范围 |
63 dB |
|
镜头接口 |
C-mount |
|
温度 |
工作温度0 ~ 50°C,储藏温度-30 ~ 80°C |
②工业镜头:搭配与所选相机相匹配的工业镜头,镜头需具备合适的焦距和视场角,以保证能够完整覆盖芯块直径的检测区域。拟采用海康威视的MVL-KF5040-25MP型号工业镜头,视野范围24mm×24mm,放大倍率为0.53具体参数型号如下表:
镜头参数
|
型号 |
MVL-KF5040-25MP |
|
名称 |
50mm,2500万分辨率镜头 |
|
焦距 |
50 mm |
|
F数 |
F4.0 |
|
像面尺寸 |
Φ19.3 mm(1.2") |
|
畸变 |
0.05% |
|
最近摄距 |
0.15 m |
|
接口类型 |
C-Mount |
|
温度 |
-10 ~ 50°C |
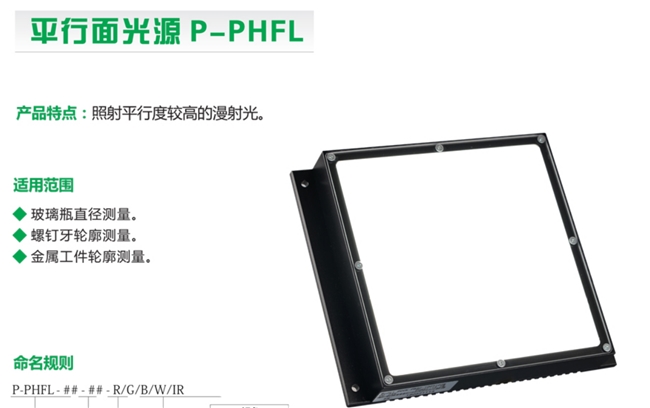
③光源:平行面光源作为背光源能提供均匀且平行的光线,凸显物体轮廓,助力清晰成像以检测尺寸。拟采用锐视光电P-PHFL-27-27-W型号的平行面光源。
4.4.2外观检测工位
光学成像硬件选型参考
①工业相机:芯块外观缺陷视觉检测装置选用高分辨率线阵相机,配合高速运动控制模块,实现对包壳管表面的连续扫描成像。拟采用两个Basler racer2线阵相机 raL8192-12gm 8k分辨率,具体参数型号如下表:
相机参数
|
型号 |
Basler raL8192-12gm |
|
相机类别 |
线阵相机 |
|
传感器供应商 |
Awaiba |
|
感光芯片 |
CMOS |
|
像元尺寸 |
3.5 μm × 3.5 μm |
|
快门 |
Global Shutter |
|
分辨率 |
8192px×1px |
|
行频 |
120kHZ |
|
相机接口 |
GigE |
|
镜头接口 |
C-mount |
|
感光芯片尺寸 |
28.7 mm |
|
操作温度 |
0℃-50℃ |
②工业镜头:搭配与所选相机相匹配的工业镜头,镜头需具备合适的焦距和视场角,以保证能够完整覆盖芯块的检测区域。拟采用Moritex ML-LS9040-67V70-02线扫镜头,视野大小497.5mm具体参数型号如下表:
镜头参数
|
型号 |
ML-LS9040-67V70-02 |
|
品牌 |
Moritex(茉莉特) |
|
焦距 |
91.77mm |
|
光圈 |
F4-F22 |
|
视野宽度 |
497.5mm |
|
倍率 |
0.2 |
|
接口 |
V70 |
|
重量 |
477g |
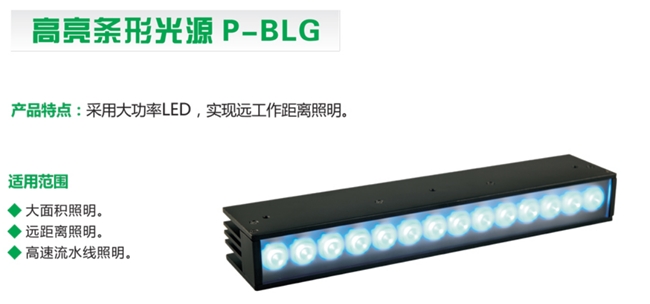
③光源:采用径向光源用于照亮芯块的圆周表面,便于检测圆周方向的缺陷。光源采用高亮度LED灯,亮度可调节。拟采用锐视光电P-BLG-600-22-W型号的高亮条形光源。
4.5视觉检测算法
4.5.1直径检测工位
(1)图像预处理
采用自适应直方图均衡化算法对图像进行对比度增强,突出芯块边缘与背景的差异。运用高斯滤波算法对图像进行平滑处理,去除高频噪声,滤波核大小根据芯块规格自动调整,范围在 3×3 至 7×7 之间。
(2)边缘提取
采用 Canny 边缘检测算法对预处理后的图像进行边缘提取,并运用亚像素边缘定位算法对边缘进行细化,通过多项式拟合边缘点坐标,将边缘定位精度控制在 0.0005mm 以内。
(3)直径计算
从边缘点中筛选出属于芯块轮廓的有效边缘点,排除背景干扰形成的伪边缘。基于有效边缘点构建芯块横截面几何模型,采用最小二乘法拟合边缘点,计算得到的宽度即为芯块的直径值。
(4)合格判定阶段
将计算得到的直径值与预设的目标值及上下限范围进行比对。若直径值在合格范围内,判定为合格芯块,记录检测结果并传输至数据存储模块;若超出范围,判定为不合格芯块,同时记录缺陷类型(直径过大/过小)及具体数值。
4.5.2外观检测工位
(1)图像预处理与缺陷增强
消除表面干扰(如反光、氧化层、纹理噪声),强化划缺陷的边缘与轮廓特征。多区域图像校正:针对圆柱形外表面的图像畸变,采用圆柱面展开算法,避免曲率导致的划痕断裂或变形。端面处理:对圆形端面图像进行环形区域提取。
差异化去噪与增强:采用 Retinex 算法分离光照与反射分量,消除表面反光对缺陷对比度的干扰;采用 Sobel 算子提取梯度强化线性边缘、拉普拉斯算子增强区域灰度突变,突出缺陷与背景的差异。
(2)特征提取与候选区域初筛
采用自适应双阈值 Canny 算法检测边缘,并结合形态学过滤(用 1×5 矩形结构元素腐蚀)去除短边噪声、保留细长边缘,快速定位疑似缺陷区域,减少深度学习模型的计算量、提升检测效率。
缺陷候选区生成:通过连通域分析提取边缘包围的区域,计算候选区特征:面积(S)、周长(P)、宽高比(R=长/宽)、灰度均值(μ)。设定筛选阈值:S>50像素²、R<0.2或R>5、μ与背景灰度差>20,输出候选区坐标(x1,y1,x2,y2)。
(3)深度学习检测与实例分割
采用改进的 Mask R-CNN(以 ResNet-50 为骨干网络,在特征金字塔 FPN 中新增边缘注意力模块,增强对细小花纹/微裂纹的敏感度;针对 4 类缺陷在全连接层前加入缺陷类型特征适配层),实现缺陷类型的精准识别与像素级轮廓输出。
训练策略与数据增强:采用随机裁剪+缺陷粘贴扩充训练集,加入高斯模糊、光照扰动提升模型鲁棒性;损失函数采用混合损失 L=Lcls+Lbox+1.5×Lmask,强化实例分割精度。
(4)多模态融合后处理与结果输出。
将深度学习输出的缺陷区域与阶段 2 的候选区进行 IOU 一致性校验,对匹配通过的区域补充传统特征二次筛选、剔除伪缺陷,输出高精度缺陷信息。
缺陷信息输出:当检测区域非空时,输出位置信息:缺陷区域的最小外接矩形坐标(xmin,ymin,xmax,ymax)、中心点坐标(xc,yc)、缺陷类型、尺寸、形态参数。
(5)AI 自学习
样本库更新:将人工判定的不合格芯块图像自动存入自学习库,同时支持人工上传待学习图像,通过标注工具手动框选缺陷区域并标注缺陷类型,生成带标签的训练样本。
样本增强:对自学习库中的样本进行图像增强处理,包括随机旋转(0-360°)、缩放(0.8-1.2 倍)、对比度调整(±20%)等操作,扩充样本数量,每类缺陷样本量不少于 1000 张。