前 言
核燃料元件是核电站反应堆堆芯的核心部件,其制造质量直接关系到反应堆运行的安全性与经济性。
本技术方案以用户提供的既有视觉检测装置技术资料为基础编制,阐述各装置的组成结构、功能性能、光学成像方案、视觉检测算法与电气控制方案,并进一步归纳视觉检测共性关键技术、数据管理与系统集成以及项目实施与质量保障等内容。
第一章 项目概述与背景
1.1 项目背景
随着我国核电事业的稳步推进,核燃料元件的批量化、规模化制造对生产线在线检测提出了更高要求。机器视觉技术凭借非接触、高速、客观、可量化的特点,正在逐步替代人工目检,成为核燃料元件生产线在线质量检测的核心手段。
1.2 核燃料元件制造流程与在线检测需求概述
核燃料元件制造涉及芯块制备、包壳管加工、支承垫与隔离块装配、端塞焊接、定长切割、真空吸氦、组别标记与组装等多道工序。附件各装置正是针对上述差异化需求分别配置了相应的成像硬件与检测算法。
总体来看,核燃料元件在线视觉检测需求可归纳为三类:其一是几何尺寸测量,其二是表面缺陷识别,其三是装配结构与组别判定。
1.3 编制依据与适用范围
本方案适用于核燃料元件生产线中下列视觉检测系统的方案说明、选型论证、技术评审与实施参考:机器视觉焊点检测工作站、裁切定长视觉检测单元、芯块综合检测单元、组别标志识别与工件定位装置、双工位端塞焊机配套真空吸氦后坡口尺寸外观检测装置。
1.4 总体目标与设计原则
本方案及相关装置的总体目标可概括为:以机器视觉手段实现对核燃料元件关键工序的在线、无损、定量检测,确保检测准确率与剔除准确率达到预期要求。
围绕上述目标,各装置设计遵循以下原则:一是模块化设计;二是高精度与高重复性;三是缺陷检测的准确性与鲁棒性;四是适应核燃料行业的特殊约束;五是与信息化系统集成,实现检测数据与 MES 的数据交换和质量追溯。
第二章 机器视觉焊点检测工作站
机器视觉焊点检测工作站由视觉拍照工位、NG剔除工位、NG暂存位、及这些机构的连接传输机构组成。点焊后的包壳管由下部转运机构流转至视觉拍照工位后,视觉拍照工位对产品进行拍照,然后由转运机构转运至NG剔除工位,由NG夹爪将NG芯块转移到NG暂存位。合格品通过转运机构移动到后道工序
2.1 机器视觉焊点检测工作站组成结构
1)功能模块介绍
设备功能模块主要由:视觉拍照工位和NG剔除工位组成。具体分布见设备整体示意图。
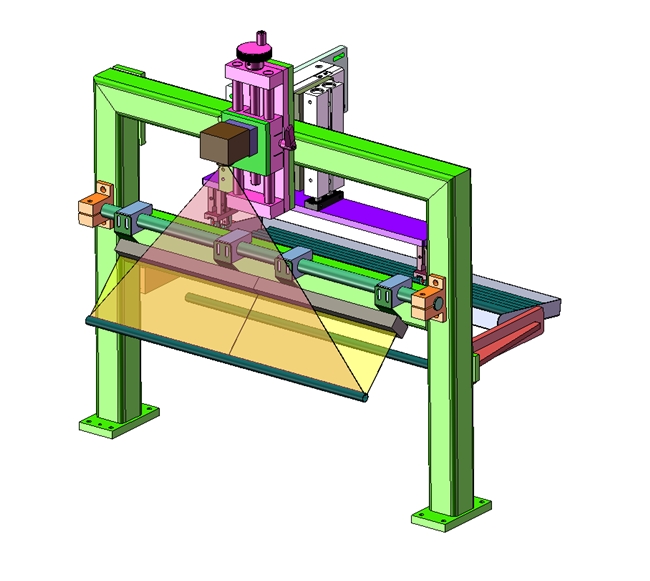
点切焊视觉检测装置整体示意图
2)动作流程介绍




3)模块介绍
A.检测部分:
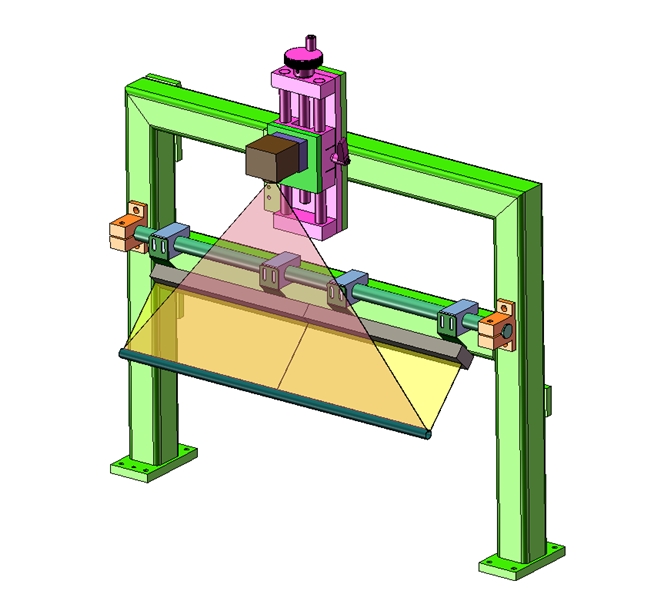
视觉拍照工位
检测部分通过一组线扫相机和条型光源组成。线扫相机视野覆盖整个产品,通过机械结构,实现Z方向调节,Z轴设置为微调平台,通过旋转旋钮调整相机微动。条型光源通过机械结构,实现X、Y、Z、R方向调节。整体结构安装在原设备龙门机架上,现场配孔操作。
技术性能:
1)满足视觉检测硬件多向可调,机械支撑零件使用钢件,表面发黑,避免表面反光对视觉产生干扰;
2)微调机构可根据需求选用微调平台或普通机械机构;
B.剔除部分:
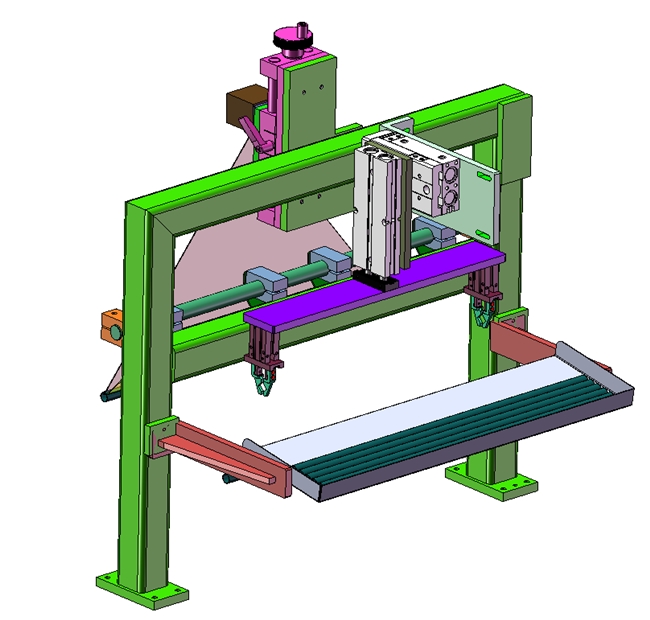
剔除部分
通过检测组件检测结构判断NG的产品,气缸将NG产品移动至下料位置后,剔除气缸将NG产品夹取并上升至NG下料仓,通过斜坡料仓存放NG产品。料仓容量可根据需求进行增加或减少。
技术性能:
1)夹爪材料使用POM或不含卤族元素的其他柔性材料;
2.2 机器视觉焊点检测工作站功能
实现功能说明:
1)能够同时适应常规包壳管和减径包壳管两种;
2)该装置采用模块化设计,检测装置、电气控制柜、显示屏等装置可实现快拆快装;
3)视觉检测相机等组件机械结构可满足手动上下料需求;
4)转运机构能够在点焊工位、视觉检测工位、暂存工位及上下料工位之间转运包壳管;
2.3 机器视觉焊点检测工作站技术性能
装置主要技术参数:
1)机械标准件品牌选型
a.气缸:亚德客;
b.同步轮同步带:怡和达;
c.气动控制:亚德客。
2)视觉检测相机及光源通过机械机构实现X、Y、Z、R方向手动可调;
3)装置外形尺寸:因现场产线改造,所以均为散件物料,在产线上拼装;
4)输入电压:220/380V AC,50/60Hz;
5)输入气源:0.6-0.8Mpa;
6)工作噪音:<60dB;
7)运行温度:+5℃~ +50℃;
8)相对湿度:≤95%;
9)抗电磁干扰模式:屏蔽、滤波、接地;
10)设备无故障稳定运行周期:≥6个月(人为因素除外)。
11)不合格品缓存数量≥8根,合格品缓存数量≥8根;
2.4 光学成像方案
光学成像方案针对机器视觉焊点检测工作站,旨在满足该装置对常规包壳管和减径包壳管的检测需求,实现对包壳管上支承垫、隔离块等的精准检测。该方案将依托先进的光学成像技术,结合装置的结构组成、功能要求、技术指标及控制系统要求,为 2 台采用相同检测原理和参数的视觉检测装置提供可靠的光学成像支持,且装置采用模块化设计,可与进口隔离块点焊机配合使用,同时满足手动上下料及单工位手动检测等需求。
光学成像硬件选型参考:
①工业相机:
考虑到需要对旋转的包壳管整体进行拍照,获得包壳管圆周方向展开图,选用高分辨率工业相机。其单个像素尺寸需严格控制在 0.005mm 及以下,该相机将安装在视觉检测机构中,与包壳管转动机构协同工作,实现对包壳管圆周方向的全面成像。拟采用Basler racer2线阵相机 r2L16384-120cm 16k分辨率,具体参数型号如下表:
相机参数
|
型号 |
Basler r2L16384-120cm |
|
相机类别 |
线阵相机 |
|
传感器供应商 |
Gpixel |
|
感光芯片 |
CMOS |
|
像元尺寸 |
3.5 μm × 3.5 μm |
|
快门 |
Global Shutter |
|
分辨率 |
16384px×1px |
|
行频 |
120kHZ |
|
镜头接口 |
M72×0.75 |
|
黑白/彩色 |
Mono |
|
操作温度 |
0℃-50℃ |
②工业镜头
搭配与所选相机相匹配的工业镜头,镜头需具备合适的焦距和视场角,以保证能够完整覆盖包壳管的检测区域。拟采用Moritex ML-LS9040-67V70-02线扫镜头,具体参数型号如下表:
镜头参数
|
型号 |
ML-LS9040-67V70-02 |
|
品牌 |
Moritex(茉莉特) |
|
焦距 |
91.77mm |
|
光圈 |
F4-F22 |
|
视野宽度 |
497.5mm |
|
倍率 |
0.2 |
|
接口 |
V70 |
|
重量 |
477g |
③光源
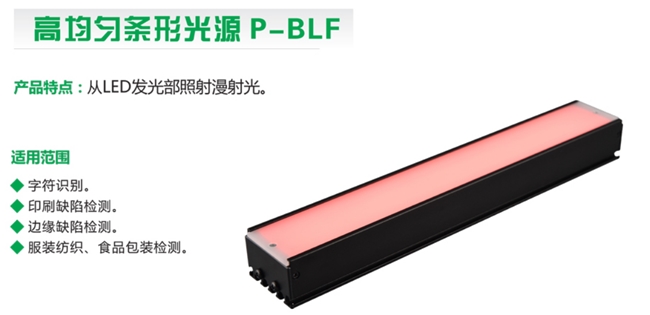
确保包壳管圆周方向各部位的亮度一致,便于清晰拍摄包壳管表面及支承垫、隔离块的整体形态,突出包壳管表面的划痕、凹坑、沾污等缺陷,提高缺陷识别的准确性。拟采用锐视光电P-BLF-552-28-W高均匀条形光源。
2.5 视觉检测算法
针对机器视觉焊点检测工作站的功能与技术要求,设计以下视觉检测算法,涵盖图像采集、预处理、特征提取、检测分析及结果输出全流程。
算法整体框架
算法采用 “图像预处理→多特征并行检测→智能决策” 的模块化架构,具体流程如下:
①图像采集与预处理:获取包壳管圆周展开图并优化图像质量;
②特征定位与提取:识别包壳管、支承垫、隔离块的关键特征点及几何参数;
③多维度检测:并行完成尺寸测量、缺陷识别、类型匹配等任务;
④结果整合与输出:结合 MES 数据生成检测报告,控制分拣机构动作。
核心算法模块设计
① 图像预处理算法
噪声抑制:采用自适应中值滤波结合小波阈值去噪,保留缺陷边缘信息的同时去除高频噪声。
光照补偿:通过 Gamma 校正和同态滤波处理,消除环形光源照射不均导致的明暗差异,确保图像灰度均匀性(灰度标准差≤10)。
边缘增强:使用 Canny 算子与形态学梯度运算结合,强化支承垫、隔离块与包壳管表面的边缘特征,为后续定位奠定基础。
② 特征定位与提取算法
包壳管主体定位:采用霍夫变换检测包壳管两端圆形轮廓,拟合中轴线;通过区域生长算法分割包壳管表面区域,排除背景干扰。
支承垫与隔离块定位:基于模板匹配(采用 ORB 特征点匹配,匹配精度≥95%)初步定位目标;结合轮廓分析(最小外接矩形、凸包检测)提取支承垫(圆形 / 矩形)和隔离块(特定几何形状)的精确轮廓,获取中心点坐标、边缘坐标等特征参数。
③ 尺寸测量算法
亚像素级边缘检测:通过 Zernike 矩边缘定位算法,将边缘定位精度提升至 0.01 像素,为尺寸计算提供基础。支承垫间相对定位尺寸:通过两点间欧氏距离公式计算,结合中轴线校正消除包壳管摆放倾斜误差。支承垫到端面距离:以包壳管端面边缘为基准,计算支承垫中心点到基准线的垂直距离,支持阈值调节。隔离块定位角度:通过极坐标转换,计算隔离块中心与中轴线的夹角,精度≤0.1°。尺寸公差判断:将测量值与图纸标准比对,超出阈值则判定为不合格。
④ 缺陷识别算法
针对不同缺陷类型(表面损伤、缺失、油污等),采用多算法融合策略。
结构缺陷(缺失、颠倒、错位):基于定位结果,统计目标数量(如支承垫应存在 3 个,检测到 2 个则判定为缺失);通过形状匹配(如隔离块正反面特征差异)和位置偏差计算(如中心偏移量>±0.12mm 则判定为错位)。
表面缺陷(划痕、凹坑、油污):采用灰度差分法与形态学运算(腐蚀、膨胀)提取缺陷区域,通过面积计算和深度检测,识别≥0.038mm 深度的缺陷;通过色彩空间转换分离油污区域,计算污染面积,识别≥2mm² 的缺陷。
2.6 机器视觉焊点检测工作站电气控制方案
1) 关键元器件选型
PLC控制器选型
a)PLC选用西门子SIMATIC S7-1200系列中的CPU 1214C,
b)高性能:S7-1200系列PLC处理速度快,单周期扫描时间短于3ms,适用于对高速控制性能要求较高的场合。
c)丰富的功能:S7-1200系列PLC具有丰富的计数、测量、比较、数据处理等功能块,配合1214C使用可实现对各种交流及直流电机的精准控制。
d)模块化结构:1214C属于S7-1200的功能模块,采用标准化机械接口直接插拔在S7-1200 CPU模块上使用,不需要外接电源,安装和接线简单方便。不同型号的1214C模块可以直接替换使用,灵活可靠。
e)可编程:S7-1200系列PLC采用西门子标准指令与STL语言进行编程,用户可以自行编写PLC程序实现对1214C及各类外设的控制逻辑,可满足不同应用场合的要求。
f)open 接口:S7-1200与1214C均提供开放式接口,可以与西门子以外的各类I/O模块、扩展模块、运动控制模块等相容使用,系统集成能力强。
g).强大的软件支持:S7-1200有配套的STEP7 编程软件与 wincc 人机界面软件使用,软件功能强大,编程debug简单方便。
触摸屏选型
选用西门子TP1500 comfort系列触摸屏。
高性能硬件配置:15.6英寸宽屏(1920×1080 Full HD),提供清晰的视觉效果,适合复杂操作界面;搭载高性能ARM Cortex-A9多核处理器,运行流畅,可快速响应操作指令;内置4GB RAM和16GB闪存,支持大量项目数据和日志存储。
卓越的显示与操作体验:IPS面板,亮度高达1000 cd/m²,在强光环境下仍清晰可见,视角可达178°;支持10点触控(手势操作),同时配备物理按键(如急停按钮),适合工业环境;支持戴手套或湿手操作,适应苛刻工况。
丰富的通信与集成能力:ROFINET/以太网(支持实时通信)USB、RS232/485串口,无缝集成西门子TIA Portal(全集成自动化平台),支持SIMATIC S7、WinAC等控制器。
旋转编码器选型
-
选用欧姆龙E6B2系列编码器,电源为DC24V,线性输出2000P/R
-
控制系统
-
本设备以PLC作为设备的控制核心,控制包括气缸动作、相机拍照触发、OK/NG分拣等。
-
PLC通过标准以太网连接到MES系统,和MES交换数据。
-
PLC与工控机通讯,获取工控机的拍照结果数据,
第三章 裁切定长视觉检测单元
裁切定长视觉检测单元由坡口检测机构、尺寸检测机构、次组件表面缺陷检测机构及这些部分之间的连接传输机构组成。切定长之后的次组件,首先被传输机构转运至切定长坡口检测机构进行坡口表面状态检测;检测合格的次组件由传输机构转运至切定长尺寸检测工位,由切定长尺寸检测机构检测次组件坡口形状、尺寸及包壳管长度;尺寸合格的次组件再由传输机构转运至次组件表面缺陷检测机构进行包壳管表面状态检测。中间任一检测环节检测不合格,则系统暂停,由人工复检并决定下一步操作。
3.1 裁切定长视觉检测单元组成结构
1)功能模块介绍
设备功能模块主要由:上料工位、表面缺陷检测组件、坡口缺陷检测组件、坡口尺寸检测组件、下料组件等组成,具体分布见设备整体示意图。
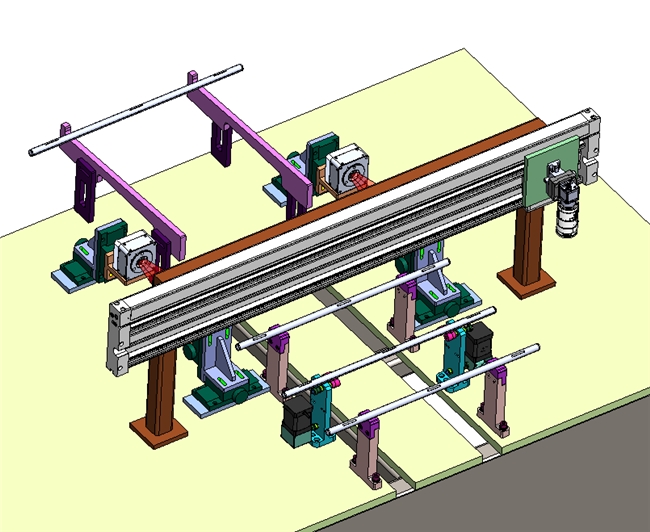
裁切定长视觉检测单元整体示意图
 2)动作流程介绍




产品上料至上料工位后
机械手移栽至表面检测工位
相机通过直线模组沿Y方向移动,对产品表面进行全面拍照
检测完成后将产品移动至尺寸检测工位
相机拍照
坡口检测相机对产品坡口缺陷进行拍照检测
尺寸检测相机对坡口位置进行检测
检测过程中如有NG情况,需人工干预判断
检测完成后移栽模组将产品移动至下料组件上,产品下料
3)模块介绍
A.产品支撑部分:
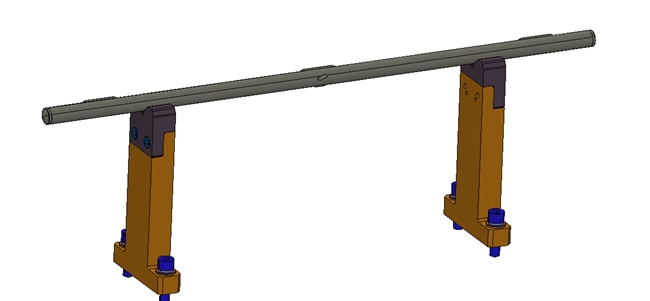
产品支撑组件
产品支撑组件采用金属机加件固定与设备大板上,两侧跨距与产线一致为275mm,产品接触为线接触。
B.产品检测支撑部分: