6.3机械装置通用设计性能
a.清洁度:
外观:灰尘、碎屑、金属微粒、磨料、粘结剂、丝质残留、胶痕、指痕、水分、油污、脂、加工润滑剂、腐蚀痕迹、焊区范围内燃料物、着色剂、标志及清洗剂残留等都去除干净。
b.易操作性:
主体部分和控制部分设计充分考虑合理性, 严格按人体工程学规划、设计、实施,确保操作方便、快捷、灵活、安全。
c.拆修性:
结构简单,运行稳定,安全可靠,便于拆装和维护。设备部件采用模块化设计,能够方便设备检维。按相关国家标准、行业标准及技术要求加工,设备各部分光滑、无毛刺等,棱角打磨光滑,装配后动作灵活,定位准确,无异常抖动、卡滞等现象。
d.安全性:
安全性符合国家标准要求。当安全标准与本技术条件中的要求发生冲突时, 安全标准优先。所有的安全说明书及安全标志用国家通用符号标识, 在设备装运时,贴好所有安全标志。
e.颜色:
外观颜色由供需双方签订合同时商定,设备在设计制造阶段,供需双方对设备上的最终外观颜色进行再次确认。所有不锈钢材质部件保持不锈钢本色,表面光洁。金属构件(除装配表面和电镀表面外)都进行油漆或防腐处理,设备外表面上的碳钢材质部件涂覆底漆、面漆,确保能有效起到的防锈作用,保证设备各零部件在正常使用周期内状态良好。
f.抗电磁干扰:
具有抗电磁干扰能力,保证长期稳定可靠正常工作。
g.标准化设计:
设计制造符合ISO国际标准。所有零部件尺寸、各种仪表、控制系统的计量单位全部采用国际单位(SI)标准。技术条件中温度均为摄氏温度,压力均为表压。
h.材料环保原则
所有元器件材料选型及表面处理均符合RoHS标准及《中华人民共和国安全生产法》、《中华人民共和国职业病防治法》、《中华人民共和国环境保护法》的规定。设备其他部位采用不锈钢,与产品相接触的部件材料不使用含有氟、氯等卤素成分、不能含油等有机物。
各装置中与工件直接接触的零部件不使用以下甲方限制使用的材料:
卤化物;游离或化合态的硫;熔点低于700℃的金属或合金;铜及其合金;会在不锈钢或者镍基合金上留下铁素体沾污的材料;中子吸收截面大于3.5 靶恩(10-28m²)的中子吸收材料(含硼、镉、镁、铟、铅、锡、锌…...);易于材料形成合金或在其上形成沉积物的材料;
各装置中与工件直接接触的零部件优先使用以下材料:
聚醚醚酮;聚乙烯;聚甲醛;其它不含氟、氯等卤族元素的非金属材料;
优先选用使用的金属材料:
奥氏体不锈钢(0Cr18Ni9Ti、1Cr18Ni9Ti、0Cr19Ni10、0Cr18Ni9)
i.通用设计规范要求
结构设计模块化,机构稳定可靠,满足使用要求;
机构定位精度要求高的部位使用圆柱销;
换型部位、频繁更换的连接部位须有两个弹性定位销辅助定位;
设备的换型及维护部位要有可靠的定位基准;
重复精度满足使用要内部求,结构可靠;
在零件的所有自由度内(360°旋转、摆动、上下、左右)无碰撞、阻挡(包括电线、气管等),应预留足够的的运动空间;
所有与产品有可能接触的部位,螺纹孔不允许打穿,预留不打穿厚度≥3mm,与产品接触的面的螺栓必须沉入接触面≥2mm;
工夹具定位基准需确保连续性,中间过程的过渡无基准方向转换或丢失的情况、并需核算尺寸链公差满足产品工艺要求;
可调位置的支座、定位面、运动结构件等,均需要有限位基准边,并只有调节方向为自由方向,其余均有约束;
j.其它:
联机性强,配套好,设备离线或在线使用的软、硬件接口采用国内通用型接口。
6.4光学成像方案
坡口检测装置用于检测双工位端塞焊机第一端完成、真空吸氦后的基准端坡口质量。检测装置主要包括坡口视觉成像机构、相机和光源微调机构、工控机和视觉检测系统。
光学成像硬件选型参考
①工业相机:端塞焊机坡口检测工位采用高分辨率工业相机配合,确保能够对坡口实现一次完整成像。相机安装位置经过精确测算,保证成像的对称性和准确性,以便清晰呈现坡口的整体形态,为缺陷判断和尺寸检测提供完整图像。拟采用海康威视MV-CS200-10GM的2000w分辨率工业相机,具体参数型号如下表:
相机参数
|
型号 |
MV-CS200-10GM |
|
名称 |
2000万像素网口面阵相机 |
|
传感器类型 |
CMOS,卷帘快门 |
|
传感器型号 |
Sony IMX183 |
|
像元尺寸 |
2.4 μm × 2.4 μm |
|
靶面尺寸 |
1” |
|
分辨率 |
5472 × 3648 |
|
增益 |
0 dB ~ 24 dB |
|
最大帧率 |
5.9 fps @5472 × 3648 Mono 8 |
|
动态范围 |
63 dB |
|
镜头接口 |
C-mount |
|
温度 |
工作温度-30°C ~ 60°C,储藏温度-30°C ~ 70°C |
②工业镜头:搭配与所选相机相匹配的工业镜头,镜头需具备合适的焦距和视场角,以保证能够完整覆盖坡口的检测区域。拟采用海康威视的MVL-KF5024M-25MP型号工业镜头,视野范围24mm×16mm,放大倍率为0.55具体参数型号如下表:
镜头参数
|
型号 |
MVL-KF5024M-25MP |
|
名称 |
50mm,2500万分辨率镜头 |
|
焦距 |
50 mm |
|
F数 |
F2.4 ~ F16 |
|
像面尺寸 |
Φ19.3 mm(1.2") |
|
畸变 |
0.01% |
|
最近摄距 |
0.25 m |
|
接口类型 |
C-Mount |
|
温度 |
-10 ~ 50°C |
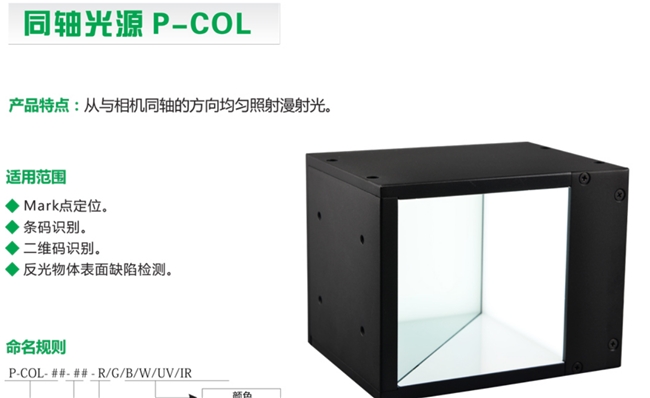
③光源:针对端塞焊机坡口检测需求,采用环形光源提供均匀照明。光源亮度可调节,以适应不同坡口表面状态,避免反光或阴影影响缺陷识别。结合同轴光源抑制坡口表面的反光,突出坡口内外倒角表面的划痕、凹坑、沾污、切口等缺陷,确保技术标准尺寸范围内的缺陷能够清晰成像。拟采用锐视光电P-COL-40-W同轴光源照明。
6.5视觉检测算法
图像预处理
算法流程分为:图像预处理、缺陷检测与分类、尺寸测量、结果输出四个阶段,核心通过亚像素级处理实现 0.01mm 精度,具体如下:
通过亚像素图像采集配合高分辨率工业相机与远心镜头,确保图像物理分辨率达 0.005mm / 像素以上,采用自适应双边滤波:保留边缘信息的同时,去除高斯噪声和椒盐噪声。公式如下:
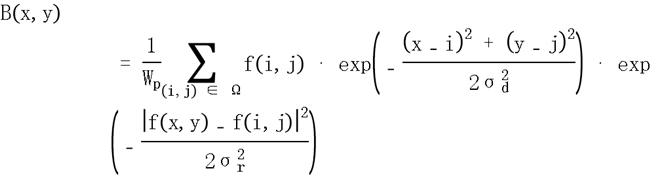
其中,σd控制空间平滑范围,σr控制灰度相似性权重。
针对坡口倒角的明暗不均问题,使用 Retinex 算法 分离光照分量与反射分量,增强缺陷(如划痕、凹坑)与背景的灰度差异:
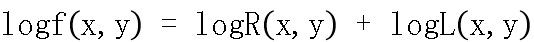
缺陷检测与分类
采用自适应局部阈值法(如 Niblack 算法),针对坡口表面的非均匀灰度分布,动态计算每个像素的局部阈值:
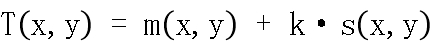
m为局部均值,s为局部标准差,k为调整系数,根据缺陷类型动态优化。对分割后的二值图像进行开运算(去除小噪声)和闭运算(填充缺陷内部孔洞),结构元素采用椭圆形。通过以下特征区分四类缺陷,并计算主尺寸:
|
缺陷类型 |
核心特征 |
主尺寸定义 |
检测方法 |
|
划痕 |
长条形,灰度低于背景 |
长度 |
骨架提取 + 霍夫直线检测 |
|
凹坑 |
圆形 / 椭圆形,边缘凹陷 |
直径 |
最小外接圆拟合 |
|
沾污 |
灰度高于 / 低于背景,无规则边缘 |
面积 |
轮廓面积计算 |
|
切口 |
边缘不连续,深度突变 |
深度 |
边缘距离测量 |
对缺陷边缘采用 Zernike 矩亚像素定位算法,将边缘定位精度从像素级提升至 0.01 像素内,仅保留主尺寸>0.05mm 的缺陷。
尺寸测量
测量亮带尺寸、内外坡口尺寸(角度、宽度等)。亮带为坡口表面的高光区域,通过 灰度重心法 定位亮带边缘(亚像素级):
对亮带灰度分布曲线 g(x),边缘位置 x0为:
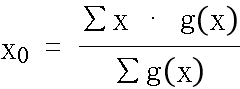
亮带宽度为两侧边缘的距离差,内外坡口尺寸测量,坡口角度测量:通过 RANSAC 算法 拟合坡口两侧边缘直线,计算直线夹角。
坡口角度测量借助 RANSAC迭代算法能有效处理含噪声和异常点的数据以拟合最优模型。具体步骤为:首先对预处理后的图像进行Canny边缘检测,获取坡口边缘点集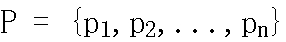 (其中
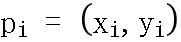 为像素坐标);随后进入 RANSAC 直线拟合的迭代过程,单次迭代先随机选择2个点拟合直线
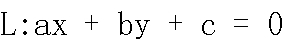 ,计算所有点到该直线的距离
 ,将距离小于阈值的点视为内点构成内点集
 ,并记录内点数量最多的直线作为最优拟合,迭代至达到最大次数或内点比例超过阈值后终止;接着对所有内点按 x 坐标排序,通过 K-means 聚类算法将点集分为左右两侧边缘点集
 和
 最后分别对这两个点集重复RANSAC拟合,得到两条直线
 和
 ,其法向量分别为
 和
 ,坡口角度
 。为保障精度采用 Zernike 矩或 Sobel 算子计算边缘点的亚像素位置,将定位精度从 1 像素提升至 0.01 像素,同时根据点集数量
 和期望的异常点比例
 ,按公式
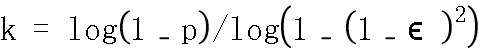 (
 为置信度,通常取 0.99) 动态计算迭代次数。
坡口宽度/深度测量基于拟合的边缘直线,结合相机标定参数计算物理尺寸,先确定测量基准点,其中坡口宽度通过计算左右边缘直线在坡口顶部的垂直距离得到,即延长 和 至坡口顶部水平线
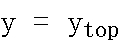 ,得到交点
 和
 ,其像素距离即为宽度的像素距离,坡口深度则计算坡口顶部到根部的垂直距离,根部点
 通过拟合根部边缘或预设位置确定,顶部点
 为左右边缘在 的中点,两者的像素距离为深度的像素距离;再通过相机标定得到的像素当量
 (单位:mm/像素),将像素距离转换为物理尺寸,即物理尺寸=像素距离
 像素当量。相机标定采用张正友标定法,通过拍摄多幅不同角度的棋盘格标定板图像,求解相机内参(焦距、主点)和外参(旋转、平移),并消除径向畸变(桶形/枕形畸变)和切向畸变,其校正公式为:
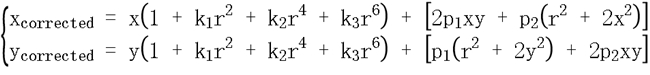
(其中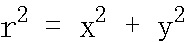 ,
 和
 为畸变系数),以此保障测量精度。
6.6电气控制方案
1.无需PLC控制,传感器触发相机拍照。上位机记录缺陷
第七章 视觉检测共性关键技术
7.1 光学成像与照明设计
光学成像质量是视觉检测精度与可靠性的基础。选用面阵相机并采用环形光源配合同轴光源的组合打光方式,抑制反光、突出缺陷特征。
照明方式的选择直接决定缺陷的可视性。条形光源用于长条状表面扫描照明,保证圆周方向亮度一致;附件各装置均通过机械机构实现光源的 X、Y、Z、R 方向可调,以适配不同产品与工况。
7.2 图像采集与预处理
高质量的图像预处理是后续检测算法稳定运行的前提。
针对圆柱形表面的图像畸变,附件方案采用圆柱面展开算法进行校正,避免曲率导致划痕断裂或变形;预处理环节为后续特征定位、尺寸测量与缺陷识别奠定了统一的图像基础。
7.3 缺陷检测算法体系
附件各装置在缺陷检测上采用了传统特征算法与深度学习模型相融合的多算法体系,实现缺陷类型的精准识别与像素级轮廓输出。
传统算法与深度学习的融合策略显著提升了检测的鲁棒性。如支承垫应存在 3 个、中心偏移量大于 ±0.12mm 判定为错位等。
7.4 高精度尺寸测量
尺寸测量精度是核燃料元件检测的核心指标之一。
针对尺寸测量,附件方案建立了完整的测量流程,通过自校准模型定期根据校准棒修正长度测量的转换系数,结合温度补偿消除环境温度变化影响,保障测量精度与重复性。
7.5 AI 自学习与模型持续优化
为适应生产过程中产品状态与缺陷形态的变化,附件芯块外观检测方案设计了完善的 AI 自学习机制,训练完成后通过测试集验证精度,达到 99.9% 以上即自动更新在线检测模型。该机制实现了检测模型的在线持续进化,确保检测准确率长期稳定。
第八章 数据管理与系统集成
8.1 MES 系统集成与数据交换
附件各装置均以 PLC 作为控制核心,通过标准以太网连接到 MES 系统并交换数据,实现生产执行层面的闭环管理。
数据交换内容包括检测结果数据(尺寸、缺陷类型与位置)、产品状态(合格/不合格)、工序流转信息等,确保元件组别的可追溯性。
8.2 检测数据管理与质量追溯
附件各装置具备完善的数据记录与统计能力。通过将检测数据与产品批次、工序信息关联,可实现对不合格产品的精确定位与追溯,为质量分析、工艺改进与核安全监管提供数据支撑。
缺陷信息的结构化输出是追溯的基础。按角度与半径将缺陷归类到内倒角或外倒角区域并标记具体位置坐标,实现缺陷位置的精确定位与分类标记。
8.3 控制拓扑与通信架构
附件各装置的控制拓扑高度统一:以西门子 SIMATIC S7-1200 系列 PLC(CPU 1214C)为控制核心,提供友好的人机交互界面。
第九章 项目实施、质量保障与运行维护
9.1 项目实施计划
依据附件所述各装置的现场产线改造属性,项目实施宜按“设计确认—散件制造—现场拼装—单机调试—联机试运行—验收交付”的阶段推进。设计阶段完成各装置的结构、光学成像与控制方案确认;直至达到技术性能要求。
9.2 质量保障措施
质量保障贯穿设计、制造与调试全过程。设计层面,遵循模块化设计原则,检测装置、电气控制柜、显示屏等实现快拆快装,电气层面,采取屏蔽、滤波、接地等抗电磁干扰措施,保障设备在核燃料产线环境中的长期稳定运行。
9.3 验收与试运行
装置验收应以附件各装置“技术性能”章节所列指标为基准,逐项进行验证。试运行期间同步验证装置与现有产线及 MES 的联机对接情况,确保不影响现有产线功能。
9.4 运行维护与培训
设备交付后应提供完善的运行维护与培训支持。培训方面,对操作人员开展设备操作、参数调整、异常处置与日常维护培训,对技术人员开展相机标定、算法参数整定与系统集成培训,确保装置在核燃料生产线上稳定、可靠、安全地长期运行。